GSM Shield 2 e sensore PIR con Arduino: chiamata al rilevamento
Realizziamo un rilevatore di movimento che usa un sensore PIR e una GSM Shield 2 per effettuare automaticamente una chiamata quando Arduino rileva un evento.
Cosa imparerai
- come leggere un sensore PIR con uscita digitale;
- come gestire una logica di allarme attiva LOW;
- come inizializzare la GSM Shield 2 con la libreria
GSM.h; - come effettuare una chiamata tramite
GSMVoiceCall; - come inserire il numero telefonico nello sketch;
- come evitare chiamate ripetute troppo ravvicinate.
Come funziona il progetto
Arduino Uno R3, GSM Shield 2 e sensore PIR vengono combinati per creare un semplice sistema di rilevazione movimento. Quando il sensore rileva un evento, Arduino effettua una chiamata al numero configurato.
Arduino GSM Shield 2 utilizzata nel progetto.

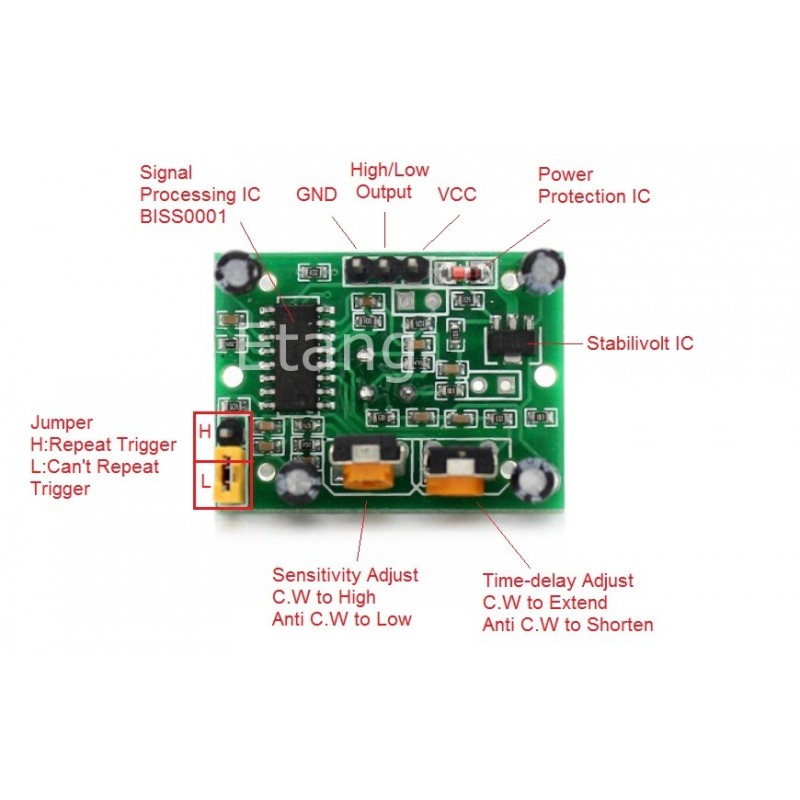
Sensore PIR utilizzato per il rilevamento del movimento.
Come funziona il sensore PIR usato nel progetto
Il PIR utilizzato viene alimentato tra 7 V e 12 V. Dopo l’accensione impiega circa due secondi per stabilizzarsi sull’ambiente circostante e può rilevare movimento fino a circa 7 metri.
Un dettaglio fondamentale è la logica dell’uscita: quando rileva movimento, il piedino di allarme passa a livello logico LOW.
Materiale necessario
🧰 Kit Arduino consigliato
Molti progetti del sito utilizzano sensori, breadboard, cavetti e componenti elettronici di base. Un kit completo può essere comodo per iniziare.
👉 Guarda il kit Arduino consigliatoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
📘 Vuoi imparare Arduino passo dopo passo?
Se vuoi approfondire e realizzare progetti più completi, puoi dare un’occhiata anche ai miei libri dedicati ad Arduino. All’interno troverai spiegazioni semplici, schemi chiari e molti progetti pratici pensati per chi parte da zero.
👉 Scopri i miei libri su ArduinoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
Schema del circuito

Schema di collegamento della GSM Shield 2 con sensore PIR.
Collegamento principale
| Elemento | Collegamento | Funzione |
|---|---|---|
| Uscita allarme PIR | D4 | Rilevazione movimento |
| GSM Shield 2 | Montata/collegata ad Arduino | Gestione rete GSM e chiamata |
| Numero telefonico | Definito nello sketch | Destinatario della chiamata |
Inserire il numero telefonico
Prima di caricare lo sketch devi sostituire il testo:
String remoteNumber = "insert-here-your-phone-number";con il numero che vuoi chiamare. È buona pratica inserire il prefisso internazionale quando richiesto dalla SIM o dalla rete utilizzata.
Codice Arduino commentato
#include <GSM.h>

// ==========================================================
// GSM SHIELD 2 + SENSORE PIR
// Effettua una chiamata quando viene rilevato movimento
// ==========================================================

// Oggetto che gestisce la connessione alla rete GSM
GSM gsmAccess;

// Oggetto dedicato alle chiamate vocali
GSMVoiceCall vcs;

// Numero telefonico da chiamare.
// Sostituisci il segnaposto nella tua copia locale.
String remoteNumber = "insert-here-your-phone-number";

// Buffer di caratteri richiesto dalla funzione voiceCall()
char charBuffer[20];

// Uscita digitale del PIR collegata al pin D4
const int pirPin = 4;

// Variabile che contiene lo stato letto dal sensore.
// Con questo sensore:
// HIGH = nessun movimento
// LOW = movimento rilevato
int statoPir = HIGH;

void setup() {

 // Configura l'uscita del PIR come ingresso
 pinMode(pirPin, INPUT);

 // Converte la String del numero telefonico
 // in un array di char utilizzabile dalla libreria GSM.
 remoteNumber.toCharArray(charBuffer, 20);

 // Monitor Seriale per il debug
 Serial.begin(9600);

 Serial.println();
 Serial.println("- Avvio configurazione GSM -");

 // Finché la shield non è collegata alla rete,
 // continua a tentare l'inizializzazione.
 bool nonConnesso = true;

 while (nonConnesso) {

 if (gsmAccess.begin() == GSM_READY) {

 // Connessione GSM riuscita
 nonConnesso = false;
 }
 else {

 // Nuovo tentativo dopo un secondo
 Serial.println("GSM non connesso. Nuovo tentativo...");
 delay(1000);
 }
 }

 Serial.println("GSM inizializzato.");
 Serial.println("Attesa iniziale di 10 secondi...");

 // Tempo di stabilizzazione prima di iniziare
 // a controllare il sensore.
 delay(10000);
}

void loop() {

 // Legge lo stato dell'uscita digitale del PIR
 statoPir = digitalRead(pirPin);

 // Mostra lo stato sul Monitor Seriale
 Serial.print("PIR: ");
 Serial.println(statoPir);

 // Il sensore del progetto è attivo LOW:
 // quando statoPir è LOW viene rilevato movimento.
 if (statoPir == LOW) {

 Serial.println("Movimento rilevato.");

 // Avvia la chiamata verso il numero configurato
 if (vcs.voiceCall(charBuffer)) {

 Serial.println("Chiamata avviata.");

 // Resta in attesa finché la chiamata
 // risulta nello stato TALKING.
 while (vcs.getvoiceCallStatus() == TALKING) {
 // Nessuna operazione:
 // attendiamo che la chiamata termini.
 }

 // Chiude la chiamata se necessario
 vcs.hangCall();

 Serial.println("Chiamata terminata.");

 delay(1000);
 }

 // Pausa di 30 secondi:
 // evita di effettuare immediatamente
 // una seconda chiamata per lo stesso evento.
 Serial.println("Attesa di 30 secondi...");
 delay(30000);
 }
}
Come funziona il programma
1. Inizializzazione della GSM Shield
Nel setup() Arduino richiama gsmAccess.begin(). Se la shield non è pronta, il programma riprova ogni secondo finché non ottiene lo stato GSM_READY.
2. Lettura del PIR
Il sensore viene letto con digitalRead(4). Poiché il modello usa una logica attiva-bassa, la condizione di allarme è statoPir == LOW.
3. Avvio della chiamata
Quando viene rilevato movimento, vcs.voiceCall(charBuffer) prova a iniziare la chiamata verso il numero configurato.
4. Attesa della fine
Lo sketch controlla lo stato della chiamata con getvoiceCallStatus() e successivamente esegue hangCall().
5. Pausa anti-ripetizione
Dopo l’evento viene applicato un delay(30000), cioè 30 secondi. È una soluzione semplice per evitare una raffica di chiamate se il PIR resta in allarme.
Attivo LOW: cosa significa?
| Uscita PIR | Interpretazione nello sketch |
|---|---|
| HIGH | Nessun movimento rilevato |
| LOW | Movimento rilevato → avvio chiamata |
if (!statePir) significa “se statePir è falso/LOW”. Nella versione commentata usiamo statoPir == LOW perché è più immediata da leggere per chi sta imparando.Perché c’è una pausa iniziale di 10 secondi?
Dopo aver inizializzato la shield, il programma aspetta 10 secondi prima di entrare nel funzionamento normale. Questo crea un margine di stabilizzazione prima di iniziare a reagire agli eventi del PIR.
Risultato del progetto

Scarica lo sketch
⬇️ Scarica GSM Shield 2 + PIRDebug rapido
- verifica alimentazione e piedinatura del PIR utilizzato;
- controlla che l’uscita di allarme sia realmente collegata a D4;
- osserva sul Monitor Seriale se il PIR passa da HIGH a LOW durante il movimento;
- controlla che la SIM sia correttamente inserita nella shield;
- verifica che il numero telefonico sia stato sostituito nel codice locale;
- se compare continuamente “GSM non connesso”, il problema è nella fase di inizializzazione della shield/rete;
- se il PIR funziona ma non parte la chiamata, verifica separatamente il funzionamento di
voiceCall().
Miglioramenti possibili
- aggiungere un LED che indica lo stato armato/allarme;
- aggiungere un pulsante di attivazione e disattivazione;
- inviare anche un SMS oltre alla chiamata;
- evitare
delay(30000)usandomillis(); - registrare il numero di eventi rilevati;
- aggiungere più sensori PIR in stanze diverse.
Una variante senza delay da 30 secondi
In un progetto più evoluto è preferibile usare un tempo di blocco basato su millis(), così Arduino può continuare a svolgere altre attività mentre attende il prossimo evento valido.
// 30 secondi tra due notifiche
const unsigned long cooldown = 30000;

unsigned long ultimaChiamata = 0;

void loop() {

 int statoPir = digitalRead(pirPin);

 bool movimento = (statoPir == LOW);

 bool cooldownTerminato =
 (millis() - ultimaChiamata >= cooldown);

 if (movimento && cooldownTerminato) {

 // Qui avvieresti la chiamata GSM

 ultimaChiamata = millis();
 }

 // Il resto del programma può continuare
 // a funzionare senza delay(30000).
}
Cosa devi ricordare
- Il PIR è collegato al pin D4.
- Il sensore usato nella pagina genera un allarme LOW.
- La GSM Shield viene inizializzata tramite
GSM.h. GSMVoiceCallgestisce la chiamata.- Il numero telefonico deve essere sostituito solo nella copia locale dello sketch.
- Il programma aspetta 30 secondi dopo ogni rilevamento per limitare le chiamate ripetute.
Domande frequenti
Perché il codice usa if (!statePir)?
Perché il PIR del progetto è attivo LOW. L’operatore ! rende vera la condizione quando l’ingresso vale LOW.
Posso usare un PIR alimentato a 5 V?
Dipende dal modello. Questo progetto usa un sensore alimentato tra 7 e 12 V. Controlla la documentazione del tuo PIR e non applicare automaticamente quei valori a moduli diversi.
Perché la chiamata non parte subito dopo l’accensione?
Lo sketch attende prima che la GSM Shield sia pronta e poi applica altri 10 secondi di attesa iniziale.
Posso inviare un SMS invece di chiamare?
Sì, modificando il progetto e utilizzando le funzioni della libreria GSM dedicate agli SMS. Questa pagina mantiene però il funzionamento basato sulla chiamata vocale.