RC Car 4WD con Arduino e Bluetooth HC-05 / HC-06
Costruiamo una macchinina a quattro ruote motrici controllata via Bluetooth con Arduino Uno, modulo HC-05 o HC-06 e ponte H per i motori.
Come funziona la RC Car Bluetooth
Il modulo HC-05 o HC-06 crea un collegamento seriale Bluetooth tra smartphone e Arduino. Quando viene premuto un comando nell’app, Arduino riceve un carattere e lo interpreta per decidere il movimento della macchina o attivare una funzione accessoria.
Il ponte H controlla i due gruppi di motori: lato destro e lato sinistro. In questo modo la macchina può avanzare, indietreggiare e sterzare facendo ruotare i due lati in direzioni differenti.
Materiale necessario
🧰 Kit Arduino consigliato
Un kit completo è utile per avere breadboard, cavetti, resistenze, LED e molti componenti di base per sperimentare con Arduino.
👉 Guarda il kit Arduino consigliatoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
📘 Vuoi imparare Arduino passo dopo passo?
Se vuoi approfondire e realizzare progetti più completi, puoi dare un’occhiata anche ai miei libri dedicati ad Arduino. All’interno troverai spiegazioni semplici, schemi chiari e molti progetti pratici pensati per chi parte da zero.
👉 Scopri i miei libri su ArduinoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
Schema di collegamento

Schema completo della RC Car Bluetooth 4WD.
Comandi utilizzati dallo sketch
| Carattere | Funzione |
|---|---|
A | Avanti |
I | Indietro |
S | Sinistra |
D | Destra |
P | Stop |
B | Accende / spegne luci anteriori |
E | Accende / spegne luci posteriori |
F | Luci di emergenza |
C | Clacson |
Pin utilizzati
| Funzione | Pin Arduino |
|---|---|
| Motore / gruppo A ingresso 1 | D5 PWM |
| Motore / gruppo A ingresso 2 | D6 PWM |
| Motore / gruppo B ingresso 1 | D10 PWM |
| Motore / gruppo B ingresso 2 | D11 PWM |
| Clacson / buzzer | D3 |
| Luci emergenza | D9 |
| Luci posteriori | D12 |
| Luci anteriori | D13 |
Perché l’alimentazione è importante
Quattro motori possono richiedere una corrente elevata, soprattutto all’avvio. Una caduta di tensione può provocare reset di Arduino oppure la disconnessione del modulo Bluetooth.
È quindi preferibile utilizzare un’alimentazione dimensionata correttamente per i motori e mantenere stabile la tensione della parte logica. Le masse dei circuiti che devono condividere i segnali devono essere collegate correttamente.
Codice Arduino commentato
/*
  RC CAR 4WD CON ARDUINO E BLUETOOTH HC-05 / HC-06

  Il modulo Bluetooth invia un carattere via seriale.
  Arduino interpreta il comando e pilota il ponte H.

  Comandi:
  A = avanti
  I = indietro
  S = sinistra
  D = destra
  P = stop
  B = luci anteriori
  E = luci posteriori
  F = luci di emergenza
  C = clacson
*/

// Uscite verso il ponte H / driver motori
const int motorA1 = 5;
const int motorA2 = 6;
const int motorB1 = 10;
const int motorB2 = 11;

// Uscite accessorie
const int ledAnt  = 13;
const int ledPost = 12;
const int frecce  = 9;
const int buzzer  = 3;

// Stato del comando ricevuto
char state = 'P';

// Velocità PWM predefinita: 0...255
int vSpeed = 200;

// Stati separati per evitare interferenze tra luci e clacson
bool luciAnteriori = false;
bool luciPosteriori = false;
bool clacsonAttivo = false;

void setup() {

  pinMode(motorA1, OUTPUT);
  pinMode(motorA2, OUTPUT);
  pinMode(motorB1, OUTPUT);
  pinMode(motorB2, OUTPUT);

  pinMode(ledAnt, OUTPUT);
  pinMode(ledPost, OUTPUT);
  pinMode(frecce, OUTPUT);
  pinMode(buzzer, OUTPUT);

  // HC-05 / HC-06 collegato alla seriale hardware
  Serial.begin(9600);

  stopCar();
}

// Arresta i quattro motori
void stopCar() {
  analogWrite(motorA1, 0);
  analogWrite(motorA2, 0);
  analogWrite(motorB1, 0);
  analogWrite(motorB2, 0);
}

// Avanti
void avanti() {
  analogWrite(motorA1, vSpeed);
  analogWrite(motorA2, 0);
  analogWrite(motorB1, vSpeed);
  analogWrite(motorB2, 0);
}

// Indietro
void indietro() {
  analogWrite(motorA1, 0);
  analogWrite(motorA2, vSpeed);
  analogWrite(motorB1, 0);
  analogWrite(motorB2, vSpeed);
}

// Rotazione / sterzata a sinistra
void sinistra() {
  analogWrite(motorA1, 200);
  analogWrite(motorA2, 0);
  analogWrite(motorB1, 0);
  analogWrite(motorB2, 200);
}

// Rotazione / sterzata a destra
void destra() {
  analogWrite(motorA1, 0);
  analogWrite(motorA2, 200);
  analogWrite(motorB1, 200);
  analogWrite(motorB2, 0);
}

void loop() {

  // Legge un nuovo carattere dal Bluetooth
  if (Serial.available() > 0) {
    state = (char)Serial.read();

    // Ferma i motori prima di applicare il nuovo comando
    stopCar();
  }

  switch (state) {

    case 'A':
      avanti();
      break;

    case 'I':
      indietro();
      break;

    case 'S':
      sinistra();
      break;

    case 'D':
      destra();
      break;

    case 'P':
      stopCar();
      digitalWrite(ledPost, HIGH);
      noTone(buzzer);
      break;

    case 'B':
      // Toggle luci anteriori
      luciAnteriori = !luciAnteriori;
      digitalWrite(ledAnt, luciAnteriori ? HIGH : LOW);
      state = 'N';
      break;

    case 'E':
      // Toggle luci posteriori
      luciPosteriori = !luciPosteriori;
      digitalWrite(ledPost, luciPosteriori ? HIGH : LOW);
      state = 'N';
      break;

    case 'F':
      // Quattro lampeggi di emergenza
      for (int n = 0; n < 4; n++) {
        digitalWrite(frecce, HIGH);
        delay(350);
        digitalWrite(frecce, LOW);
        delay(350);
      }
      state = 'N';
      break;

    case 'C':
      // Toggle clacson
      clacsonAttivo = !clacsonAttivo;

      if (clacsonAttivo) {
        tone(buzzer, 1000);
      } else {
        noTone(buzzer);
      }

      state = 'N';
      break;
  }
}
Come funziona il codice
1. Ricezione Bluetooth
La comunicazione avviene a 9600 baud. Quando arriva un carattere, Arduino lo memorizza nella variabile state.
2. Movimento della macchina
I caratteri A, I, S e D richiamano le quattro manovre principali. Il valore PWM vSpeed determina la velocità dei motori.
3. Arresto
Il comando P porta a zero tutte le uscite motore e attiva la luce posteriore prevista come segnalazione.
4. Funzioni accessorie
I comandi B, E, F e C permettono di controllare luci anteriori, luci posteriori, emergenza e buzzer.
Regolare la velocità
La velocità predefinita è:
int vSpeed = 200;Puoi utilizzare valori da 0 a 255, tenendo presente che sotto una certa soglia i motori potrebbero non avere abbastanza coppia per partire.
Collegamento HC-05 / HC-06
Il modulo Bluetooth comunica via seriale. Prima del caricamento dello sketch può essere necessario scollegare temporaneamente RX/TX se il modulo è connesso direttamente alla seriale hardware di Arduino, perché gli stessi pin vengono utilizzati anche dalla USB durante l’upload.
Associazione Bluetooth
HC-05 e HC-06 possono essere associati dallo smartphone tramite le impostazioni Bluetooth. In molte configurazioni la password predefinita è 1234, ma può essere diversa se il modulo è stato riconfigurato.

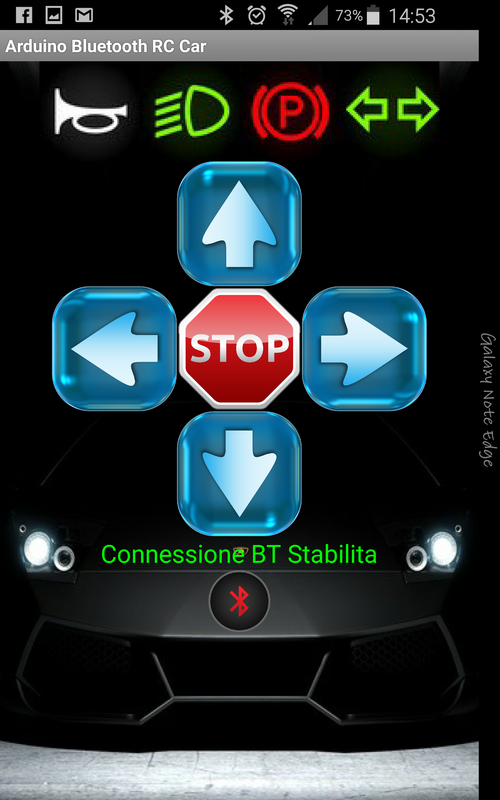
Come controllarla oggi senza l’app dedicata
Poiché l’app Android dedicata non è più disponibile, per provare la parte elettronica puoi utilizzare un’app generica di terminale Bluetooth seriale che permetta di creare pulsanti o inviare singoli caratteri.
Configura i pulsanti affinché inviino esattamente i caratteri A, I, S, D, P, B, E, F e C previsti dallo sketch.
Scarica i file
⬇️ Scarica lo sketch Arduino ⬇️ Scarica lo schema

Debug rapido
- verifica l’associazione Bluetooth con HC-05 o HC-06;
- controlla che la velocità seriale sia 9600 baud;
- assicurati che l’app invii un solo carattere per comando;
- controlla il verso dei motori prima di poggiare la macchina a terra;
- se la macchina si disconnette all’avvio, verifica l’alimentazione;
- se sterza al contrario, controlla i collegamenti dei gruppi motore;
- se il caricamento dello sketch fallisce, scollega temporaneamente il Bluetooth dalla seriale hardware.
Varianti del progetto
- aggiungere regolazione della velocità da smartphone;
- aggiungere fari e stop automatici;
- aggiungere sensori di distanza;
- aggiungere indicatore di batteria;
- usare SoftwareSerial per separare Bluetooth e USB;
- sostituire il modulo Bluetooth con ESP32;
- utilizzare un driver motori più efficiente per ridurre le perdite di tensione.
Cosa devi ricordare
- La RC Car utilizza un chassis 4WD e un ponte H.
- HC-05 o HC-06 invia i comandi ad Arduino via seriale.
- Il controllo utilizza singoli caratteri come A, I, S, D e P.
- La velocità è regolabile in PWM.
- L’alimentazione deve sopportare lo spunto dei quattro motori.
- L’app dedicata non è più disponibile, ma il protocollo può essere usato con un terminale Bluetooth compatibile.
Domande frequenti
Posso ancora realizzare la RC Car?
Sì per quanto riguarda elettronica e firmware. L’app dedicata non è più disponibile, quindi il controllo va effettuato con un’app Bluetooth seriale capace di inviare i caratteri previsti.
Posso usare HC-06 invece di HC-05?
Sì, per un semplice collegamento seriale smartphone → Arduino entrambi possono essere utilizzati, purché configurazione, baud rate e collegamenti siano corretti.
Perché il Bluetooth si scollega quando partono i motori?
È spesso un problema di alimentazione: lo spunto dei quattro motori può causare una caduta di tensione. Verifica batteria, driver, cablaggio e alimentazione della logica.
Posso usare ESP32 al posto di Arduino Uno e HC-05?
Sì. ESP32 integra già la connettività Bluetooth, ma circuito e programma vanno riprogettati per la nuova piattaforma.