Seconda Prova Elettronica 2018: Traccia e Soluzione Completa
Svolgimento ragionato della seconda prova di Elettronica ed Elettrotecnica, articolazione Elettronica: acquisizione di deformazioni su un solaio, sensori estensimetrici, campionamento, interfacce analogiche, pompa idraulica, elettrovalvola e algoritmo di controllo.
📄 Traccia della seconda prova
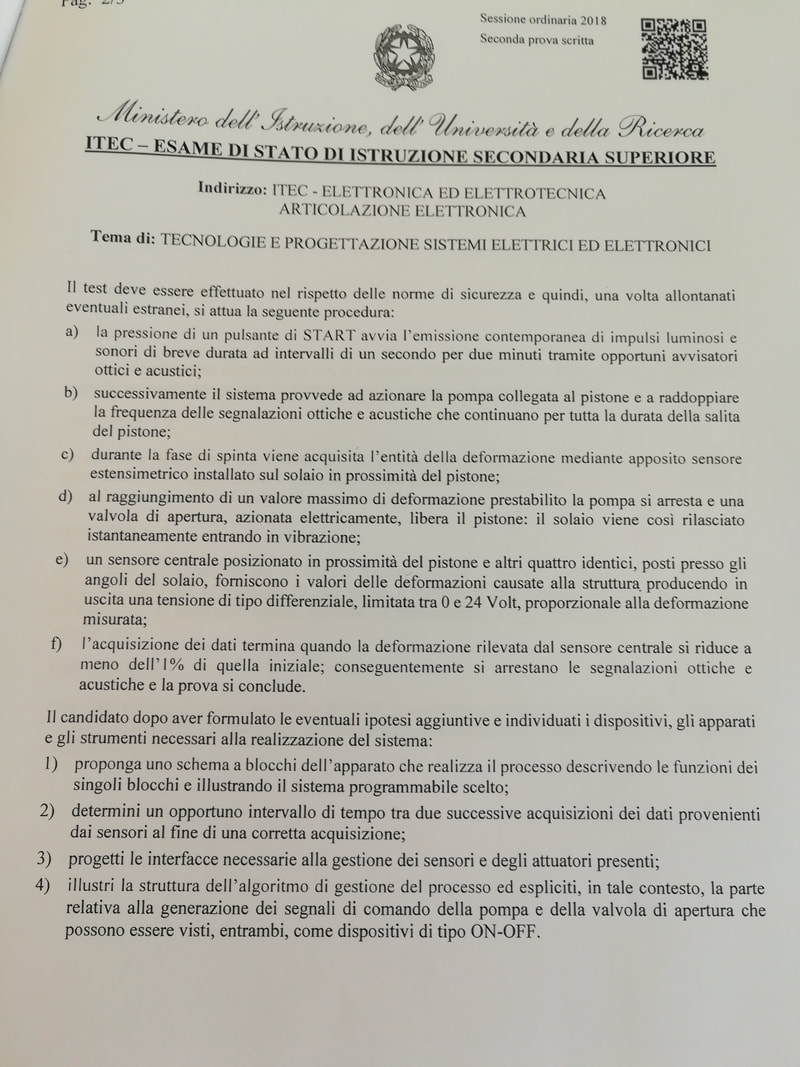
La prova riguarda la caratterizzazione dinamica di un solaio in cemento armato sottoposto a una deformazione iniziale mediante un pistone idraulico. Dopo il rilascio devono essere misurate le vibrazioni della struttura.

🧠 1. Analisi della traccia
Il sistema deve eseguire automaticamente una prova dinamica sul solaio. Sono presenti:
- un pulsante di START;
- un pistone idraulico;
- una pompa elettrica;
- un’elettrovalvola di rilascio;
- un avvisatore luminoso;
- un avvisatore acustico;
- cinque sensori di deformazione.
Un sensore è collocato vicino al pistone e viene utilizzato anche durante la fase di caricamento. Gli altri quattro sono posizionati agli angoli del solaio.
Sequenza richiesta
- Premendo START inizia un preallarme ottico e acustico della durata di 2 minuti.
- Durante il preallarme viene generato un impulso ogni 1 secondo.
- Terminato il preallarme viene attivata la pompa.
- Durante la salita del pistone la frequenza delle segnalazioni raddoppia: 2 Hz.
- La deformazione centrale viene continuamente misurata.
- Quando viene raggiunta la deformazione massima impostata, la pompa viene fermata.
- L’elettrovalvola viene aperta e il solaio viene liberato istantaneamente.
- Inizia l’acquisizione simultanea delle deformazioni dei cinque punti.
- La prova termina quando l’ampiezza della vibrazione centrale è inferiore all’1% della deformazione iniziale.
Il sistema non deve semplicemente comandare una pompa: deve anche acquisire correttamente un fenomeno dinamico, quindi la scelta del campionamento e del condizionamento analogico è parte essenziale del progetto.
🔗 2. Schema a blocchi
Sistema programmabile scelto
Per una soluzione didattica possiamo utilizzare una scheda Arduino Mega, che dispone di un numero sufficiente di ingressi analogici e digitali.
Per una misura strutturale professionale sarebbe preferibile utilizzare hardware di acquisizione industriale, ADC ad alta risoluzione e ingressi isolati. Arduino viene utilizzato qui come piattaforma didattica per descrivere il funzionamento del sistema.
⏱️ 3. Scelta della frequenza di campionamento
La traccia specifica che la massima frequenza di vibrazione significativa del solaio è:
Per il teorema di Nyquist-Shannon la frequenza di campionamento deve essere almeno doppia:
30 Hz rappresenta però soltanto il limite teorico minimo. Per ottenere una descrizione temporale migliore scegliamo:
L’intervallo tra due campionamenti diventa:
Il sistema acquisirà quindi un set completo dei cinque sensori ogni 5 millisecondi.
Filtro anti-aliasing
Prima della conversione A/D inseriamo su ciascun canale un filtro passa-basso.
Poiché il segnale utile arriva fino a circa 15 Hz, possiamo scegliere una frequenza di taglio nell’ordine di:
In questo modo vengono attenuate le componenti ad alta frequenza che potrebbero produrre aliasing.
Campionamento simultaneo
I cinque punti del solaio devono essere confrontati nello stesso istante. Leggere A0, A1, A2, A3 e A4 uno dopo l’altro introduce inevitabilmente un piccolo ritardo temporale.
Una soluzione didattica consiste nell’utilizzare cinque circuiti Sample & Hold pilotati contemporaneamente.
Tutti i Sample & Hold congelano contemporaneamente il valore. Arduino può quindi convertire i cinque canali in sequenza senza perdere l’informazione relativa allo stesso istante fisico.
📏 4. Interfaccia dei sensori estensimetrici
La traccia indica un segnale differenziale proporzionale alla deformazione con escursione massima di 24 V.
Arduino non può ricevere direttamente questa tensione, quindi è necessario un circuito di condizionamento.
Amplificatore differenziale
Possiamo utilizzare un amplificatore differenziale dimensionato in modo che:
Il rapporto richiesto è:
Per un amplificatore differenziale vale:
Una possibile scelta teorica è:
ottenendo:
Protezione ingresso ADC
A valle del condizionamento è opportuno prevedere:
- resistenza serie;
- limitazione della tensione;
- protezione contro sovratensioni;
- filtro anti-aliasing;
- Sample & Hold.
Un segnale da 24 V non deve mai essere applicato direttamente a un ingresso analogico Arduino.
⚡ 5. Interfaccia di pompa, elettrovalvola e avvisatori
Pompa
La pompa è un carico di potenza e non può essere comandata direttamente dal microcontrollore.
Arduino pilota quindi:
Per un motore di potenza reale è preferibile che il relè piloti la bobina di un contattore, dimensionato in funzione della corrente della pompa.
Elettrovalvola
Anche l’elettrovalvola viene gestita come dispositivo ON/OFF:
Avvisatori
Il sistema utilizza:
- un segnalatore luminoso;
- una sirena o avvisatore acustico.
Durante la fase iniziale gli impulsi vengono generati a 1 Hz, mentre durante la prova passano a 2 Hz.
| Fase | Segnalazione |
|---|---|
| Preallarme | 1 impulso ogni secondo |
| Caricamento e prova | 2 impulsi al secondo |
| Fine prova | Segnalazioni OFF |
🔄 6. Algoritmo di gestione
La vibrazione attraversa naturalmente lo zero molte volte. Per questo non conviene terminare la prova appena un singolo campione scende sotto l’1%. È meglio controllare l’inviluppo o il massimo della deformazione all’interno di una finestra temporale.
💻 7. Codice Arduino completo
Il seguente programma implementa una possibile soluzione didattica. La soglia di deformazione massima deve essere determinata dopo la calibrazione del sistema.
// =========================================================
// SECONDA PROVA ELETTRONICA 2018
// Prova dinamica impulsiva su solaio
// Soluzione didattica con Arduino Mega
// =========================================================

// -------------------------
// PIN DIGITALI
// -------------------------

const byte PIN_START   = 2;
const byte PIN_HOLD    = 3;

const byte PIN_LUCE    = 6;
const byte PIN_SIRENA  = 7;

const byte PIN_POMPA   = 8;
const byte PIN_VALVOLA = 9;


// -------------------------
// SENSORI
// -------------------------

const byte SENSORI[5] = {
  A0, A1, A2, A3, A4
};

// sensore centrale = A0
const byte SENSORE_CENTRALE = 0;


// -------------------------
// PARAMETRI
// -------------------------

// 200 Hz
const unsigned long PERIODO_CAMPIONE_US = 5000;

// 2 minuti
const unsigned long PREALLARME_MS = 120000UL;

// soglia massima da calibrare
const int SOGLIA_DEFORMAZIONE = 800;

// valori acquisiti
int valori[5];

// riferimento del solaio a riposo
int zeroSensore[5];

// deformazione massima effettivamente raggiunta
int deformazioneIniziale = 0;


// =========================================================
// SETUP
// =========================================================

void setup() {

  Serial.begin(115200);

  pinMode(PIN_START, INPUT_PULLUP);

  pinMode(PIN_HOLD, OUTPUT);

  pinMode(PIN_LUCE, OUTPUT);
  pinMode(PIN_SIRENA, OUTPUT);

  pinMode(PIN_POMPA, OUTPUT);
  pinMode(PIN_VALVOLA, OUTPUT);

  digitalWrite(PIN_POMPA, LOW);
  digitalWrite(PIN_VALVOLA, LOW);

  digitalWrite(PIN_LUCE, LOW);
  digitalWrite(PIN_SIRENA, LOW);

  Serial.println("Sistema pronto");

  calibraZero();
}


// =========================================================
// LOOP
// =========================================================

void loop() {

  // INPUT_PULLUP:
  // pulsante premuto = LOW

  if (digitalRead(PIN_START) == LOW) {

    delay(30);

    if (digitalRead(PIN_START) == LOW) {

      eseguiProva();

      while (digitalRead(PIN_START) == LOW) {
        delay(10);
      }
    }
  }
}


// =========================================================
// CALIBRAZIONE ZERO
// =========================================================

void calibraZero() {

  long somma[5] = {0,0,0,0,0};

  const int campioni = 100;

  for (int n = 0; n < campioni; n++) {

    acquisisciSensori();

    for (byte i = 0; i < 5; i++) {
      somma[i] += valori[i];
    }

    delay(5);
  }

  for (byte i = 0; i < 5; i++) {

    zeroSensore[i] =
      somma[i] / campioni;
  }

  Serial.println("Calibrazione completata");
}


// =========================================================
// ESECUZIONE PROVA
// =========================================================

void eseguiProva() {

  Serial.println("INIZIO PROVA");

  // -----------------------------------------
  // 1. PREALLARME - 2 minuti - 1 Hz
  // -----------------------------------------

  unsigned long inizio = millis();

  while (millis() - inizio < PREALLARME_MS) {

    digitalWrite(PIN_LUCE, HIGH);
    digitalWrite(PIN_SIRENA, HIGH);

    delay(200);

    digitalWrite(PIN_LUCE, LOW);
    digitalWrite(PIN_SIRENA, LOW);

    delay(800);
  }


  // -----------------------------------------
  // 2. AZIONAMENTO POMPA
  // -----------------------------------------

  digitalWrite(PIN_POMPA, HIGH);

  Serial.println("Pompa ON");

  int deformazione = 0;

  unsigned long ultimoLampeggio = 0;
  bool statoAllarme = false;


  // -----------------------------------------
  // 3. CARICAMENTO SOLAIO
  // -----------------------------------------

  while (deformazione < SOGLIA_DEFORMAZIONE) {

    acquisisciSensori();

    deformazione =
      abs(valori[SENSORE_CENTRALE] -
          zeroSensore[SENSORE_CENTRALE]);


    // segnalazione 2 Hz
    if (millis() - ultimoLampeggio >= 250) {

      ultimoLampeggio = millis();

      statoAllarme = !statoAllarme;

      digitalWrite(PIN_LUCE, statoAllarme);
      digitalWrite(PIN_SIRENA, statoAllarme);
    }
  }


  // memorizza deformazione iniziale
  deformazioneIniziale = deformazione;


  // -----------------------------------------
  // 4. DEFORMAZIONE MASSIMA
  // -----------------------------------------

  digitalWrite(PIN_POMPA, LOW);

  Serial.println("Pompa OFF");


  // -----------------------------------------
  // 5. RILASCIO ISTANTANEO
  // -----------------------------------------

  digitalWrite(PIN_VALVOLA, HIGH);

  Serial.println("Elettrovalvola ON");
  Serial.println("Rilascio solaio");


  // -----------------------------------------
  // 6. ACQUISIZIONE VIBRAZIONI
  // -----------------------------------------

  acquisizioneVibrazioni();


  // -----------------------------------------
  // 7. FINE PROVA
  // -----------------------------------------

  digitalWrite(PIN_VALVOLA, LOW);

  digitalWrite(PIN_LUCE, LOW);
  digitalWrite(PIN_SIRENA, LOW);

  Serial.println("FINE PROVA");
}


// =========================================================
// ACQUISIZIONE VIBRAZIONI
// =========================================================

void acquisizioneVibrazioni() {

  unsigned long prossimoCampione = micros();

  unsigned long inizioFinestra = millis();

  unsigned long ultimoLampeggio = millis();

  bool statoAllarme = false;

  // soglia 1%
  int sogliaFine =
    max(1, deformazioneIniziale / 100);

  // massimo rilevato in una finestra
  // di 1 secondo
  int massimoFinestra = 0;

  while (true) {

    // ---------------------------------
    // campionamento ogni 5 ms
    // ---------------------------------

    if ((long)(micros() - prossimoCampione) >= 0) {

      prossimoCampione +=
        PERIODO_CAMPIONE_US;

      acquisisciSensori();

      int deformazioneCentro =
        abs(valori[0] - zeroSensore[0]);

      if (deformazioneCentro > massimoFinestra) {
        massimoFinestra = deformazioneCentro;
      }


      // ---------------------------------
      // invio dati CSV
      // ---------------------------------

      Serial.print(millis());

      for (byte i = 0; i < 5; i++) {

        Serial.print(",");
        Serial.print(valori[i]);
      }

      Serial.println();
    }


    // ---------------------------------
    // segnalazione 2 Hz
    // ---------------------------------

    if (millis() - ultimoLampeggio >= 250) {

      ultimoLampeggio = millis();

      statoAllarme = !statoAllarme;

      digitalWrite(PIN_LUCE, statoAllarme);
      digitalWrite(PIN_SIRENA, statoAllarme);
    }


    // ---------------------------------
    // controllo inviluppo ogni secondo
    // ---------------------------------

    if (millis() - inizioFinestra >= 1000) {

      Serial.print("Ampiezza finestra: ");
      Serial.println(massimoFinestra);

      if (massimoFinestra < sogliaFine) {

        break;
      }

      massimoFinestra = 0;
      inizioFinestra = millis();
    }
  }
}


// =========================================================
// ACQUISIZIONE DEI CINQUE SENSORI
// =========================================================

void acquisisciSensori() {

  // -----------------------------------------
  // Comando comune dei Sample & Hold
  // -----------------------------------------

  digitalWrite(PIN_HOLD, HIGH);

  delayMicroseconds(10);

  digitalWrite(PIN_HOLD, LOW);


  // -----------------------------------------
  // Lettura dei valori memorizzati
  // -----------------------------------------

  for (byte i = 0; i < 5; i++) {

    valori[i] =
      analogRead(SENSORI[i]);
  }
}• utilizza nomi di variabili validi;
• non ridefinisce cinque volte la stessa variabile;
• gestisce realmente pompa ed elettrovalvola;
• campiona a 200 Hz;
• acquisisce tutti e cinque i sensori;
• calibra il punto zero;
• gestisce correttamente la soglia dell’1%;
• genera segnali a 1 Hz e 2 Hz;
• produce dati CSV utilizzabili per l’analisi della vibrazione.
📝 8. Seconda parte – Quesiti
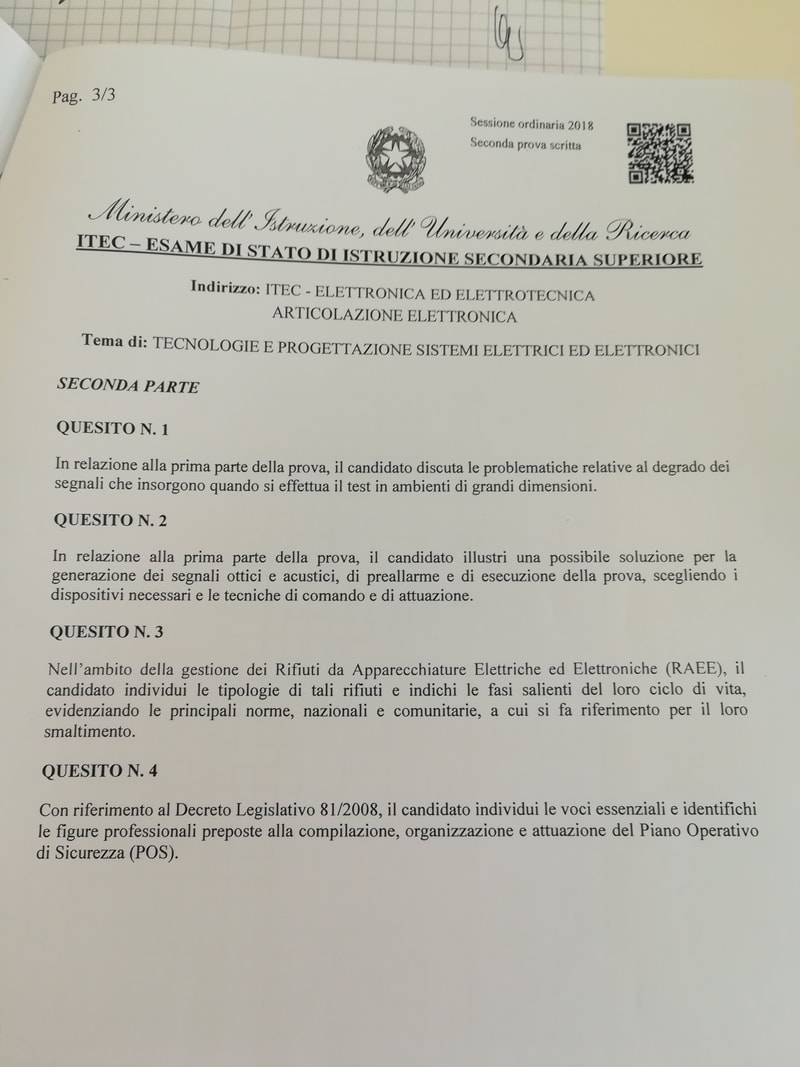
La prova richiede lo svolgimento di due quesiti tra i quattro proposti. Per completezza li analizziamo tutti.
Quesito 1 – Degrado dei segnali su grandi distanze
Quando i sensori si trovano lontano dal sistema di acquisizione, la trasmissione analogica diventa più critica.
I principali problemi sono:
- attenuazione del segnale;
- rumore elettromagnetico captato dai cavi;
- accoppiamento con la rete elettrica a 50 Hz;
- capacità e induttanza parassita del collegamento;
- differenze di potenziale tra masse lontane;
- peggioramento del rapporto segnale/rumore.
Per ridurre questi problemi è opportuno utilizzare collegamenti differenziali e cavi schermati a coppie twistate.
In applicazioni industriali una soluzione ancora migliore consiste nel convertire il segnale in prossimità del sensore e trasmettere i dati digitalmente mediante interfacce robuste come RS-485 o CAN.
Mantenere quanto più corto possibile il tratto analogico tra sensore e condizionatore; dopo la conversione utilizzare una trasmissione digitale differenziale.
Quesito 2 – Segnalazioni ottiche e acustiche
Gli avvisatori devono essere chiaramente percepibili nell’area della prova. Si possono utilizzare:
- lampeggiante industriale a LED;
- sirena piezoelettrica o elettromeccanica;
- dispositivi con adeguato grado di protezione per uso esterno.
Il microcontrollore non alimenta direttamente questi dispositivi. Le sue uscite comandano un transistor, un modulo relè oppure un’uscita optoisolata.
La logica temporale richiesta è:
- preallarme: impulsi a 1 Hz per 120 secondi;
- fase successiva: segnalazioni a 2 Hz;
- fine prova: spegnimento degli avvisatori.
Quesito 3 – RAEE
RAEE significa Rifiuti di Apparecchiature Elettriche ed Elettroniche.
Sono apparecchiature giunte a fine vita che devono essere raccolte e trattate separatamente dai normali rifiuti urbani.
Il ciclo comprende generalmente:
- raccolta;
- trasporto verso centri autorizzati;
- messa in sicurezza;
- rimozione dei componenti pericolosi;
- smontaggio;
- separazione dei materiali;
- recupero e riciclaggio;
- smaltimento delle frazioni non recuperabili.
Tra i RAEE possiamo trovare elettrodomestici, apparecchi informatici, strumenti elettronici, apparecchiature di illuminazione, dispositivi di monitoraggio e numerose altre categorie di prodotti elettrici.
Quesito 4 – Piano Operativo di Sicurezza (POS)
Il Piano Operativo di Sicurezza è il documento con cui l’impresa esecutrice descrive le modalità con cui vengono affrontati i rischi relativi allo specifico cantiere.
Tra le informazioni principali troviamo:
- dati dell’impresa;
- attività svolte;
- organizzazione del cantiere;
- valutazione dei rischi;
- misure preventive e protettive;
- dispositivi di protezione individuale;
- procedure di emergenza;
- attrezzature impiegate.
Tra le figure coinvolte nella sicurezza troviamo:
- datore di lavoro;
- RSPP;
- medico competente, quando previsto;
- RLS;
- addetti antincendio;
- addetti al primo soccorso;
- preposto;
- coordinatori per la sicurezza quando previsti.
🎓 Conclusioni
Questa prova mette insieme molti degli argomenti fondamentali dell’elettronica applicata:
- trasduttori estensimetrici;
- condizionamento analogico;
- campionamento;
- conversione A/D;
- filtri anti-aliasing;
- controllo degli attuatori;
- programmazione di sistemi automatici.
La parte più importante non è il singolo sketch Arduino, ma il corretto dimensionamento dell’intera catena:
Una buona soluzione d’esame deve spiegare non soltanto “quale Arduino usare” o “quale codice scrivere”, ma come il segnale fisico viene acquisito, condizionato, convertito e utilizzato per controllare correttamente il processo.