Robot car con Arduino controllato da telecomando IR
Trasformiamo un piccolo robot a due ruote in un’automobilina telecomandata usando Arduino Uno, un ricevitore infrarossi TSOP1738 o VS1838B e un normale telecomando IR.
Come funziona il controllo a infrarossi
Il telecomando trasmette una sequenza codificata tramite luce infrarossa. Il ricevitore IR demodula il segnale e lo invia ad Arduino, che attraverso la libreria IRremote può leggere il codice associato al tasto premuto.
Non è necessario utilizzare un telecomando specifico: il procedimento consiste nel leggere prima i codici dei quattro pulsanti scelti e poi inserirli nello sketch.
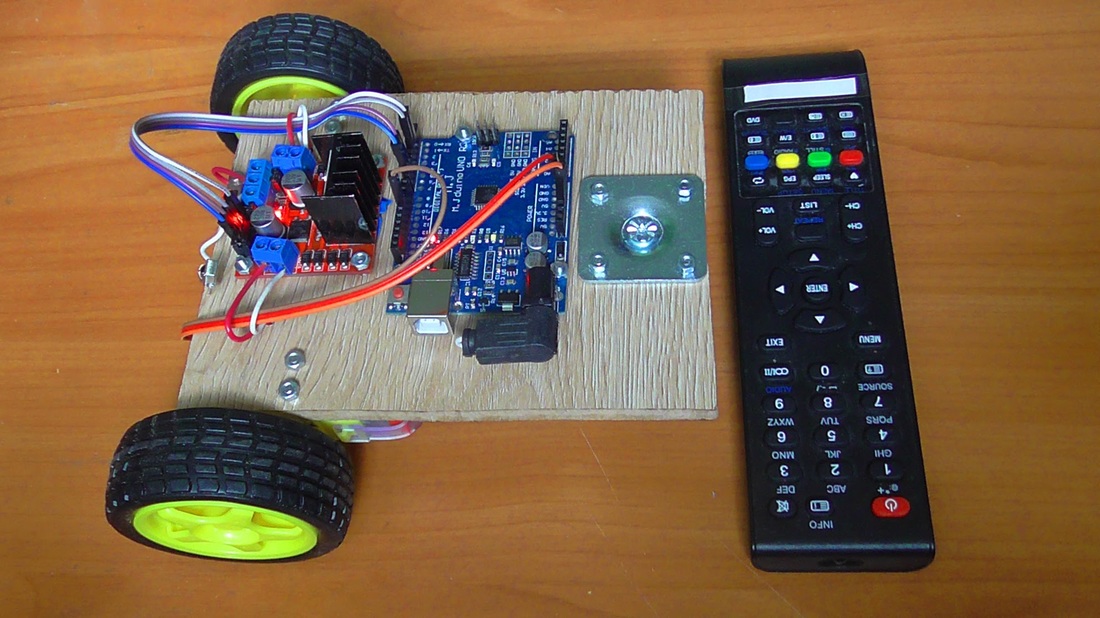
Robot car Arduino controllato tramite telecomando infrarossi.
Materiale necessario
🧰 Kit Arduino consigliato
Un kit completo è utile per avere breadboard, cavetti, resistenze e molti componenti di base per sperimentare con Arduino.
👉 Guarda il kit Arduino consigliatoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
📘 Vuoi imparare Arduino passo dopo passo?
Se vuoi approfondire e realizzare progetti più completi, puoi dare un’occhiata anche ai miei libri dedicati ad Arduino. All’interno troverai spiegazioni semplici, schemi chiari e molti progetti pratici pensati per chi parte da zero.
👉 Scopri i miei libri su ArduinoLink di affiliazione Amazon: in qualità di Affiliato Amazon ricevo un guadagno dagli acquisti idonei, senza alcun costo aggiuntivo per te.
Schema del circuito
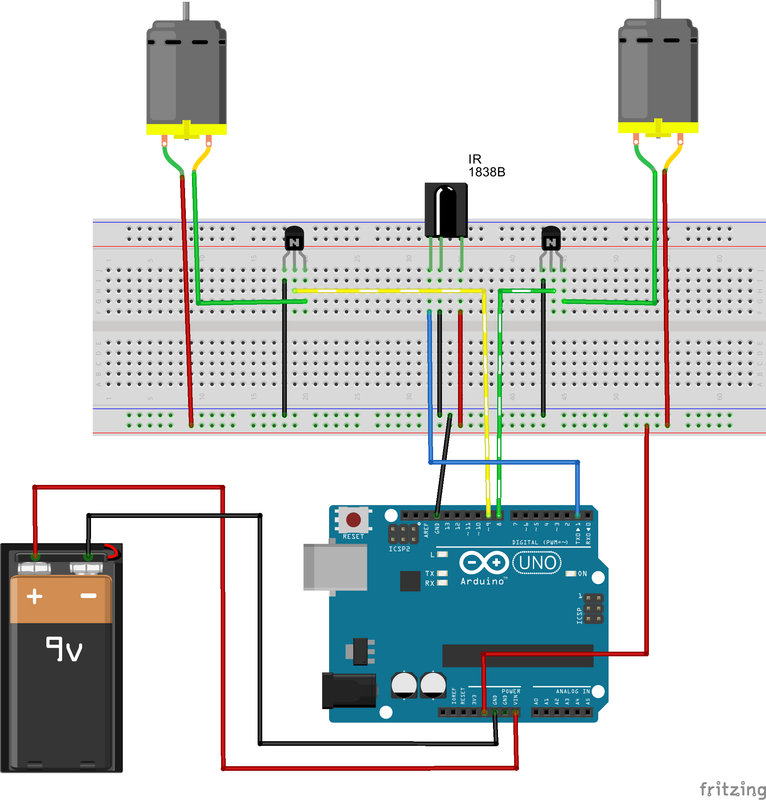
Schema di collegamento del robot con ricevitore infrarossi.
TSOP1738 e VS1838B: controlla sempre il pinout
I due ricevitori possono svolgere la stessa funzione nel progetto, ma la disposizione dei piedini non va data per scontata. Prima di alimentarli verifica sempre il datasheet del componente che hai realmente in mano.
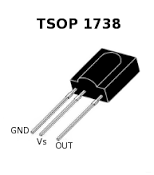
TSOP1738.

VS1838B.
Collegamenti principali
| Elemento | Pin Arduino |
|---|---|
| Uscita ricevitore IR | D2 |
| Motore destro / stadio di pilotaggio | D8 |
| Motore sinistro / stadio di pilotaggio | D9 |
Installare la libreria IRremote
Lo sketch utilizza la libreria IRremote.h. Insieme al progetto è disponibile anche l’archivio della libreria utilizzata con questo codice.
⬇️ Scarica la libreria IRremote
Prima fase: leggere i codici del telecomando
Collega il ricevitore IR, carica lo sketch e apri il Monitor Seriale a 9600 baud. Punta il telecomando verso il sensore e premi i quattro tasti che vuoi utilizzare.
Per ogni tasto annota il codice HEX visualizzato. Servono quattro comandi:
| Comando | Codice dell’esempio |
|---|---|
| Avanti | D7E84B1B |
| Sinistra | F076C13B |
| Destra | A3C8EDDB |
| Stop | 20FE4DBB |
Codice Arduino commentato
/**
 * ARDUINO ROBOT CON CONTROLLO TELECOMANDO IR
 *
 * Il ricevitore IR è collegato al pin D2.
 * I due stadi di pilotaggio dei motori sono comandati
 * dai pin D8 e D9.
 *
 * Sostituisci i quattro codici HEX con quelli
 * letti dal tuo telecomando.
 */

#include <IRremote.h>

const int remoteInputPin = 2;

// Ricevitore infrarossi
IRrecv receiver(remoteInputPin);
decode_results results;

// Uscite che comandano i due motori
const int motorD = 8;
const int motorS = 9;

// Codici del telecomando usati nell'esempio
const unsigned long CODICE_AVANTI   = 0xD7E84B1B;
const unsigned long CODICE_SINISTRA = 0xF076C13B;
const unsigned long CODICE_DESTRA   = 0xA3C8EDDB;
const unsigned long CODICE_STOP     = 0x20FE4DBB;

void setup() {

  Serial.begin(9600);

  // Avvia il ricevitore IR
  receiver.enableIRIn();

  pinMode(motorD, OUTPUT);
  pinMode(motorS, OUTPUT);

  // Robot fermo all'avvio
  digitalWrite(motorD, LOW);
  digitalWrite(motorS, LOW);
}

// Entrambi i motori attivi: il robot avanza
void avanti() {
  digitalWrite(motorD, HIGH);
  digitalWrite(motorS, HIGH);
}

// Motore destro attivo, sinistro fermo
void sinistra() {
  digitalWrite(motorD, HIGH);
  digitalWrite(motorS, LOW);
}

// Motore sinistro attivo, destro fermo
void destra() {
  digitalWrite(motorD, LOW);
  digitalWrite(motorS, HIGH);
}

// Arresta entrambi i motori
void stopRobot() {
  digitalWrite(motorS, LOW);
  digitalWrite(motorD, LOW);
}

void loop() {

  // Se è stato ricevuto un comando IR...
  if (receiver.decode(&results)) {

    // Mostra il codice HEX sul Monitor Seriale
    Serial.println(results.value, HEX);

    if (results.value == CODICE_AVANTI) {
      Serial.println("AVANTI");
      avanti();
    }
    else if (results.value == CODICE_SINISTRA) {
      Serial.println("SINISTRA");
      sinistra();
    }
    else if (results.value == CODICE_DESTRA) {
      Serial.println("DESTRA");
      destra();
    }
    else if (results.value == CODICE_STOP) {
      Serial.println("STOP");
      stopRobot();
    }

    // Prepara il ricevitore per il comando successivo
    receiver.resume();
  }
}
Come funziona il programma
1. Ricezione del codice IR
Il ricevitore è collegato al pin D2. Quando arriva un comando, receiver.decode() rende disponibile il valore ricevuto.
2. Visualizzazione sul Monitor Seriale
Con Serial.println(results.value, HEX) Arduino mostra il codice in formato esadecimale. È il valore che devi annotare durante la configurazione.
3. Confronto con i quattro comandi
Il programma confronta il codice ricevuto con le costanti dedicate ad Avanti, Sinistra, Destra e Stop.
4. Comando dei motori
Per andare avanti vengono attivati entrambi i motori. Per girare ne viene fermato uno, mentre l’altro continua a muovere il telaio. Il comando Stop spegne entrambe le uscite.
5. Preparazione alla ricezione successiva
Dopo aver elaborato il comando viene chiamato receiver.resume(), così il ricevitore può acquisire il segnale successivo.
Dove inserire i codici del tuo telecomando
Nel codice sono raccolti all’inizio in quattro costanti:
const unsigned long CODICE_AVANTI   = 0xD7E84B1B;
const unsigned long CODICE_SINISTRA = 0xF076C13B;
const unsigned long CODICE_DESTRA   = 0xA3C8EDDB;
const unsigned long CODICE_STOP     = 0x20FE4DBB;
Sostituisci soltanto i valori esadecimali mantenendo il prefisso 0x.
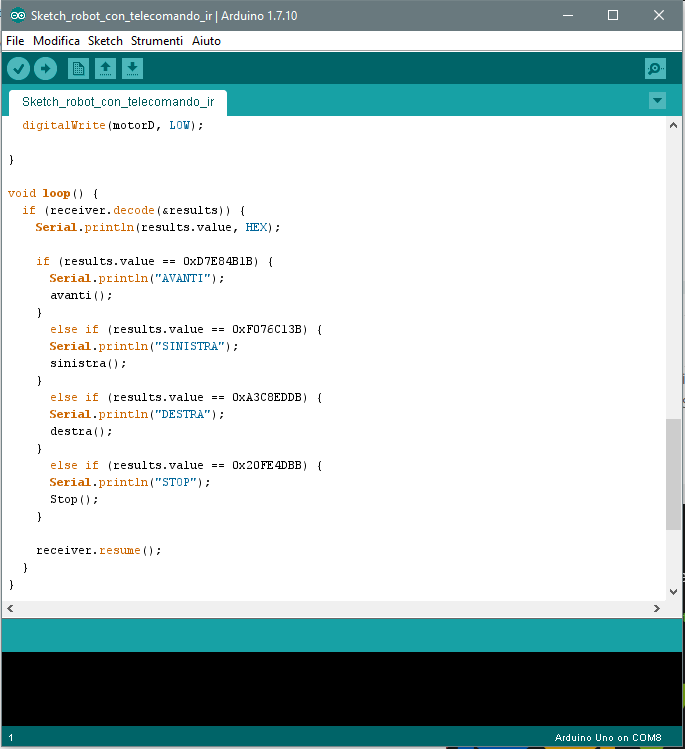
Esempio di inserimento dei codici del telecomando nello sketch.
Errore RobotIRremote e conflitto tra librerie
Se durante la compilazione compare un errore che fa riferimento a RobotIRremote, IRremoteTools.cpp oppure TKD2, controlla le librerie installate nell’Arduino IDE. La presenza contemporanea di librerie IR differenti può causare il caricamento di quella sbagliata.
Scarica i file
⬇️ Scarica lo sketch Arduino ⬇️ Scarica IRremote
Aggiungere luci e clacson
Una volta acquisito il principio dei codici IR puoi associare altri tasti del telecomando a nuove funzioni. Un pulsante può accendere i fari LED, un altro può comandare un buzzer come clacson e altri ancora possono attivare indicatori luminosi.
Limiti del controllo con due sole uscite
Con il semplice schema usato qui, ogni motore viene soltanto acceso o spento. Non viene invertita la polarità, quindi il robot non dispone di una vera retromarcia.
Debug rapido
- controlla che il ricevitore IR sia collegato correttamente;
- verifica il pinout specifico di TSOP1738 o VS1838B;
- apri il Monitor Seriale a 9600 baud;
- annota i codici esadecimali reali del tuo telecomando;
- controlla che D8 e D9 comandino gli stadi dei motori e non i motori direttamente;
- se il robot gira dalla parte sbagliata, verifica quale motore è collegato a D8 e quale a D9;
- se la compilazione richiama RobotIRremote, controlla eventuali conflitti tra librerie.
Varianti del progetto
- aggiungere fari LED anteriori e posteriori;
- aggiungere un buzzer per simulare il clacson;
- aggiungere un ponte H e la retromarcia;
- regolare la velocità con PWM;
- aggiungere indicatori di direzione;
- usare un telecomando con più tasti per funzioni aggiuntive;
- integrare anche HC-SR04 per un arresto automatico davanti agli ostacoli.
Cosa devi ricordare
- Il ricevitore IR è collegato al pin D2.
- I motori vengono comandati tramite D8 e D9.
- Ogni telecomando può generare codici differenti.
- Devi leggere quattro codici e inserirli nello sketch.
- TSOP1738 e VS1838B possono avere pinout differenti.
- I motori richiedono uno stadio di pilotaggio dedicato.
Domande frequenti
Posso usare qualsiasi telecomando?
Puoi provare un normale telecomando IR compatibile con il ricevitore. La cosa importante è leggere i codici dei tasti scelti e inserirli nello sketch.
Perché il mio tasto non ha lo stesso codice mostrato nella pagina?
È normale. I codici dipendono dal telecomando utilizzato. Quelli presenti nel programma sono soltanto i valori usati nell’esempio.
Posso far andare il robot indietro?
Con questo semplice pilotaggio no. Per invertire il senso di rotazione dei motori serve un circuito a ponte H o un driver motore equivalente.
Posso aggiungere un clacson?
Sì. Puoi associare un altro codice IR a un buzzer collegato a una nuova uscita Arduino.